Главная
» Технология
»
Расцвет воплощенного ИИ: преодоление разрыва между кодом и физической реальностью.
Расцвет воплощенного ИИ: преодоление разрыва между кодом и физической реальностью.
Самое важное, что нужно знать об воплощенном ИИ, — это то, что это не просто модель ИИ, помещенная внутрь робота. Это полноценная система, которая должна достаточно быстро, чтобы в физическом мире, обеспечивать связь между восприятием, рассуждениями, управлением двигательными функциями, обратной связью, безопасностью и восстановлением. Именно поэтому воплощенный ИИ становится полезным в первую очередь для задач, которые являются ограниченными, измеримыми, достаточно повторяющимися, чтобы оправдать автоматизацию, но достаточно изменчивыми, чтобы традиционное фиксированное программирование стало дорогостоящим или ненадежным.
Важным изменением 2026 года станет расширение возможностей ведущих моделей робототехники за пределы демонстраций захвата и перемещения объектов на столе. В июле 2026 года Google DeepMind представила Gemini Robotics 2 с управлением гуманоидным роботом, возможностью взаимодействия нескольких роботов и встроенной моделью, разработанной для адаптации к новым вариантам реализации роботов. NVIDIA последовала тому же общему направлению с Isaac GR00T 1.7, открытой моделью «зрение-язык-действие», интегрированной в рабочий процесс разработки, охватывающий сбор данных, моделирование, постобучение, оценку и развертывание. Это значимые достижения, но они не означают, что универсальные роботы уже надежны на каждом заводе, складе или в каждом доме.
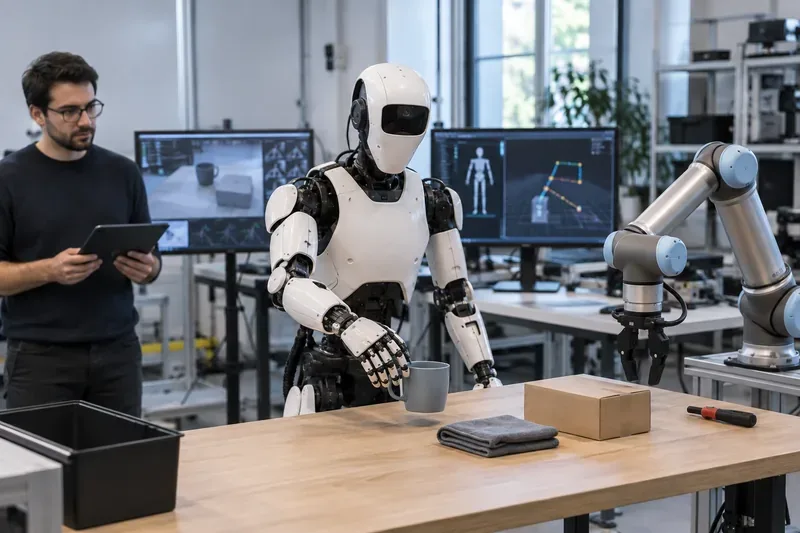
Гуманоидный робот выполняет задачу физического манипулирования, в то время как инженер наблюдает за системой. Воплощенный искусственный интеллект должен объединять визуальное восприятие, рассуждения о задаче, управление двигательными функциями и обратную связь в реальном времени, а не ограничиваться прогнозированием, осуществляемым программным обеспечением.
Что такое воплощенный искусственный интеллект на практике?
Воплощенный ИИ — это искусственный интеллект, который получает информацию из физической среды и использует физическое тело для воздействия на эту среду. Этим телом может быть человекоподобный робот, мобильный манипулятор, промышленная рука, четвероногое животное, дрон или другая автономная машина. Отличительной особенностью является замкнутый контур:
Восприятие: камеры, датчики глубины, тактильные датчики, энкодеры суставов, микрофоны, датчики силы или другие входные данные описывают мир и состояние робота.
Понимание и планирование: программное обеспечение интерпретирует сцену, инструкции, ограничения и необходимую последовательность действий.
Действие: политика управления преобразует план в команды управления движением.
Обратите внимание на результат: робот проверяет, переместился ли объект, открылся ли ящик, была ли вставлена деталь или задача не была выполнена.
Восстановить или продолжить: система корректирует исходное движение, а не воспроизводит его вслепую.
Именно на этом последнем этапе воплощенный ИИ больше всего отличается от простого чат-бота или фиксированного скрипта автоматизации. В программном обеспечении неправильный ответ может быть неудобным. В физическом мире неправильное движение может привести к падению детали, повреждению оборудования, блокировке производственной линии или созданию угрозы безопасности. Поэтому физический интеллект требует как более широкого понимания принципов ИИ, так и традиционной робототехники.
Почему воплощенный в жизнь искусственный интеллект развивается именно сейчас?
Несколько технологий, которые развивались независимо друг от друга, начинают работать вместе. Крупные мультимодальные модели стали лучше понимать язык и изображения. Роботы научились преобразовывать демонстрации в действия. Моделирование может генерировать и оценивать большие объемы обучающих данных. Более быстрые встроенные процессоры уменьшают задержку управления. Улучшенные камеры, тактильные датчики, исполнительные механизмы и батареи повышают возможности оборудования по восприятию и физическому выполнению действий.
Одна из наиболее очевидных технических тенденций — это рост популярности моделей «зрение-язык-действие» , обычно сокращаемых до моделей VLA. Вместо того чтобы производить только текст, VLA принимает визуальную информацию, языковые инструкции и состояние робота, а затем производит действия или их представления. Google DeepMind описывает Gemini Robotics 2 как VLA, которая преобразует зрение и язык в управление движениями и может управлять как полноценными гуманоидами, так и системами с двумя руками. Текущая версия DeepMind также разделяет высокоуровневое воплощенное рассуждение от низкоуровневого действия, что позволяет уровню рассуждения планировать многоэтапные задачи, в то время как модель действия обрабатывает выполнение. См. официальное объявление о Gemini Robotics 2 .
NVIDIA подходит к той же проблеме, что и в случае с разработкой программного обеспечения. Ее рабочий процесс Isaac GR00T, выпущенный в июле 2026 года, объединяет моделирование, данные телеуправления, постобучение, оценку политик и развертывание. NVIDIA заявляет, что GR00T 1.7 выпущен под Apache 2.0 и может экспортироваться через ONNX и TensorRT, что делает его актуальным для команд, которые хотят настраивать и развертывать виртуальные локальные алгоритмы (VLA), а не использовать только закрытую размещенную модель. См. официальный обзор разработки GR00T 1.7 от NVIDIA .
Настоящий прорыв заключается не в «более умных роботах», а в сокращении программирования, ориентированного на выполнение конкретных задач.
Традиционная промышленная автоматизация работает чрезвычайно хорошо, когда всё контролируется. Роботизированная рука, сваривающая один и тот же шов на одном и том же приспособлении, может быть быстрой, точной и надёжной. Но традиционное программирование усложняется, когда детали поступают в разных положениях, меняются варианты продукции, инструкции становятся семантическими, а не геометрическими, или роботу приходится работать в помещениях, предназначенных для людей.
Воплощенный ИИ ценен, когда он может заменить часть ручного проектирования ветвлений обученным восприятием и адаптивным поведением. Например, вместо программирования точных координат для каждого предмета в смешанном контейнере система может идентифицировать запрошенный объект, оценить, как его захватить, переместить и проверить результат. Вместо написания отдельного конечного автомата для каждой конфигурации ящика и инструмента, воплощенная модель потенциально может обобщаться на смежные ситуации.
Это не означает, что традиционная робототехника исчезнет. Низкоуровневое управление силой, предотвращение столкновений, ограничения подвижности суставов, аварийные остановки, сертифицированные функции безопасности и детерминированное планирование движения по-прежнему имеют значение. Наиболее практичные системы часто являются гибридными: обученные модели обрабатывают неоднозначность и обобщают данные, в то время как традиционные контроллеры обеспечивают жесткие физические ограничения.
Какая архитектура подходит для реального проекта?
Подход
Наилучший вариант
Преимущество
Главный компромисс
Традиционная программная автоматизация
Высоко повторяемые, структурированные задачи
Предсказуемый, быстрый, проще в проверке
Адаптация к изменениям в продуктах или окружающей среде обходится дорого.
Модульная система искусственного интеллекта и робототехники.
Задачи, требующие восприятия с помощью ИИ, но со строгим контролем.
Компоненты можно тестировать и заменять независимо друг от друга.
Интеграция и распространение ошибок между модулями могут быть сложными процессами.
Комплексная политика VLA
Манипулирование переменными и задачи на естественном языке
Позволяет обобщать поведение объектов и объектов с помощью менее явного программирования.
В незнакомых условиях сложнее интерпретировать, проверять и гарантировать результаты.
Иерархический воплощенный ИИ
Более длинные, многоэтапные задачи
Высокоуровневое мышление позволяет планировать, в то время как быстрые контроллеры выполняют действия локально.
Больше системных компонентов и больше интерфейсов обработки отказов, которыми необходимо управлять.
Встроенная модель устройства
Приложения, чувствительные к задержке или имеющие ограничения по подключению
Меньшая зависимость от сети и более быстрая локальная реакция
Размер модели ограничен вычислительными, оперативными, тепловыми и энергетическими параметрами.
Где сегодня может быть полезен воплощенный искусственный интеллект?
1. Обработка материалов и гибкое производство
Это один из наиболее перспективных вариантов в ближайшей перспективе, поскольку на заводах и в распределительных центрах уже есть измеримые задачи, контролируемые рабочие зоны, известные объекты и четкие показатели производительности. Роботу может потребоваться перемещать контейнеры, сортировать компоненты, загружать приспособления, размещать материалы или обрабатывать варианты продукции, которые меняются достаточно часто, чтобы сделать жесткую автоматизацию дорогостоящей.
Компания Boston Dynamics заявляет, что серийное производство робота Atlas начнётся в 2026 году, а его внедрение запланировано на предприятиях Hyundai и Google DeepMind. Первоначально компания ориентируется на промышленное применение, начиная с автомобильной промышленности. Это важно, поскольку приближает человекоподобную робототехнику к реальному внедрению, но потенциальным покупателям следует отличать запланированное внедрение от доказанной экономической эффективности парка роботов на тысячах объектов. См. официальное объявление Boston Dynamics об Atlas .
Подходит, если: задача имеет повторяющуюся физическую ценность, разумное разнообразие объектов, контролируемую рабочую зону или маршрут, и человек может вмешаться, когда робот столкнется с необычной ситуацией.
2. Осмотр и считывание показаний приборов.
Воплощенное мышление также может повысить ценность роботов, которые уже хорошо справляются с передвижением и восприятием. Вместо того чтобы просить мобильного робота только делать снимки в фиксированных точках маршрута, слой ИИ может рассуждать о том, что он видит, определять, какой инструмент важен, или выбирать подходящий существующий инструмент.
Компания Boston Dynamics продемонстрировала экспериментальную интеграцию роботов Spot и Gemini Robotics для выбора инструментов и выполнения задач, при этом четко обозначив эту работу как экспериментальную, а не как готовое практическое применение. Это различие полезно: базовые модели могут расширить возможности зрелого робота без замены надежного набора инструментов навигации и манипулирования, который уже работает. См. официальную техническую демонстрацию роботов Spot и Gemini Robotics от Boston Dynamics .
Этот вариант подойдет, если: у вас уже есть надежная роботизированная платформа, и вы хотите, чтобы ИИ добавил семантическую интерпретацию, планирование задач или гибкое использование инструментов в дополнение к проверенным возможностям мобильности и сенсорного восприятия.
3. Комплектация, сортировка и сборка товаров на складе.
Эти задачи сложнее, чем кажутся, потому что меняется упаковка, объекты перекрываются, контейнеры загромождаются, этикетки меняются, а точки захвата различаются. Воплощенный искусственный интеллект может помочь обобщить эти вариации, особенно когда робот может учиться на демонстрациях, а не создавать отдельную программу вручную для каждого товара.
Наиболее эффективная стратегия развертывания обычно заключается в сужении первоначального масштаба. Начните с одного семейства объектов, одной рабочей станции, четкой обработки исключений и измеримых критериев успеха. Расширение с 20 предсказуемых элементов до 20 000 произвольных элементов следует рассматривать как новую инженерную задачу, а не как простое изменение конфигурации программного обеспечения.
4. Выполнение общих домашних обязанностей
Домашняя робототехника привлекает огромное внимание, потому что дома строятся с учетом размеров человеческого тела и содержат тысячи различных предметов. Кроме того, это одна из самых сложных сред для развертывания. Меняется освещение, перемещаются предметы, домашние животные и дети попадают в рабочее пространство, мягкие предметы деформируются, ящики различаются, стекло может разбиться, а задача, которая кажется простой, может потребовать десятков скоординированных действий.
В январе 2026 года компания Figure представила Helix 02, продемонстрировав управление роботом-гуманоидом всем телом для выполнения многоминутных бытовых задач, включая четырехминутную последовательность действий при мытье посуды в посудомоечной машине. Компания описывает систему как единую иерархию, объединяющую семантическое мышление, зрительно-моторное управление и управление всем телом. Эти демонстрации показывают реальный прогресс в области автономности в долгосрочной перспективе, но это лишь демонстрации компании, а не доказательство того, что робот-помощник для дома готов для каждого домохозяйства. См. официальное техническое объявление Figure Helix 02 .
Сегодня хорошо подходят: исследования, контролируемые пилотные проекты и узкоспециализированные домашние обязанности. Сегодня плохо подходят: критически важный уход за детьми без присмотра, произвольное техническое обслуживание дома или работа, где редкая поломка может серьезно навредить человеку.
Почему моделирование и синтетические данные так важны
Роботы обучаются медленнее и дороже, чем текстовые модели, потому что каждая физическая демонстрация требует реального времени, оборудования, места, обслуживания и человеческого труда. Языковая модель может обучаться на миллиардах существующих документов. Для разработки стратегии манипулирования объектом могут потребоваться физические примеры контакта захвата с объектом под разными углами, с различным трением, освещением, беспорядком и состояниями робота.
Моделирование помогает, создавая параллельные среды, где можно отрабатывать множество вариантов стратегий без повреждения оборудования. Синтетические данные также позволяют модели сталкиваться с ситуациями, которые редко встречаются в реальных логах. Проблема заключается в разрыве между симуляцией и реальностью : симулятор никогда не сможет идеально воспроизвести трение, изгиб кабеля, тактильную чувствительность, артефакты камеры, люфт, освещение и поведение человека.
Практическое решение заключается не в выборе между моделированием и реальными данными, а в их сочетании. Используйте моделирование для масштабирования и контролируемого тестирования; используйте реальные данные о роботе для проверки его характеристик; затем проведите оценку на реальном оборудовании в условиях, которые не были точно воспроизведены в процессе обучения.
Обучение на основе взаимодействия различных типов воплощений может изменить экономику робототехники.
Одна из дорогостоящих особенностей робототехники заключается в том, что навыки часто привязаны к конкретному типу тела. Стратегия захвата, отработанная для одной руки, может некорректно переноситься на человекоподобного робота с другими кистями, ограничениями в суставах, датчиками и радиусом действия. Современные базовые модели целенаправленно стремятся уменьшить эту зависимость.
Google DeepMind утверждает, что Gemini Robotics On-Device 2 может быть адаптирован к новым вариантам двуруких роботов, имея всего несколько часов данных и, как правило, менее 200 примеров. NVIDIA также описывает GR00T 1.7 как робот, способный к кросс-моделированию. Если эти возможности будут продолжать улучшаться, компании смогут повторно использовать больше изученного поведения в разных поколениях оборудования, вместо того чтобы перестраивать интеллектуальный стек каждый раз при изменении механики.
Однако для покупателей возможность переноса между различными вариантами реализации следует проверять на вашем оборудовании и в соответствии с поставленной задачей. Модель, которая переносится между исследовательскими платформами, не гарантирует автоматически приемлемое время цикла или надежность при работе с тяжелыми грузами, необычным захватом, в пыльном цехе или в сертифицированной по безопасности ячейке.
Самой сложной проблемой по-прежнему остается надежность в длинном хвосте распределения.
Демонстрации робототехники, как правило, показывают успешную последовательность действий. Коммерческое внедрение основано на исключениях: деталь перевернута вверх дном, коробка раздавлена, человек оставил инструмент на рабочем месте, отражающая поверхность искажает восприятие, ящик заедает, захват соскальзывает, батарея разряжена или сеть исчезает.
Система может достигать высокого среднего показателя успешности выполнения задач и при этом оставаться неэкономичной, если ей часто требуется помощь человека. Поэтому для многих промышленных проектов наиболее важными показателями являются не эталонные оценки, а:
количество успешно выполненных задач в час;
количество вмешательств человека за смену;
среднее время между обратимыми и необратимыми отказами;
Изменчивость времени цикла;
автоматическое восстановление скорости после неудачного захвата или блокировки пути;
результаты на невидимых объектах и при изменении планировки;
опасные ситуации и остановки для обеспечения безопасности;
Время безотказной работы робота и нагрузка на техническое обслуживание;
потребление энергии и накладные расходы на замену батарей;
общая стоимость за единицу выполненной работы.
В обновленном отчете о производстве Figure за 2026 год содержится полезное напоминание о том, что воплощенный ИИ — это в равной степени проблема аппаратного обеспечения и эксплуатации, как и проблема модели. Компания сообщила о расширении производства Figure 03 и использовании более крупных парков оборудования для выявления отказов, которые не были видны в меньшем масштабе. Эти данные предоставлены компанией и должны оцениваться соответствующим образом, но лежащий в их основе инженерный урок применим в широком смысле: масштаб парка оборудования выявляет проблемы надежности, которые могут никогда не быть обнаружены в тщательно подготовленной лабораторной демонстрации. См. официальный отчет о производстве Figure 03 .
Как следует проектировать системы безопасности?
Не следует полагаться только на базовую модель как на единственный уровень безопасности. Физические системы нуждаются в многоуровневой защите. Обученная модель может определять, какую задачу следует попытаться выполнить, но отдельные механизмы должны обеспечивать соблюдение ограничений по скорости, крутящему моменту, силе контакта, границам рабочего пространства, близости человека, состоянию батареи и аварийной остановке, где это необходимо.
В текущих разработках Google DeepMind в области робототехники явно описывается этот многоуровневый подход, сочетающий семантическую безопасность с традиционными механизмами физической безопасности. Важным принципом для разработчиков является архитектурная независимость: если высокоуровневый ИИ неправильно интерпретирует команду, средства защиты более низкого уровня все равно должны предотвратить небезопасное движение, выходящее за пределы заданных ограничений.
Для применений, расположенных вблизи людей, проверка безопасности должна включать в себя анализ необычного поведения, неоднозначных инструкций, падающих предметов, отказов датчиков, потери связи, неожиданного появления человека и неудачных попыток захвата — а не только стандартную последовательность действий.
Подходит ли воплощенный искусственный интеллект для вашего проекта?
Это заслуживает серьезной оценки, когда верно большинство из следующих утверждений:
Данная задача обеспечивает достаточную трудоемкость, эргономическую ценность, безопасность или производительность, чтобы оправдать внедрение робототехники.
Условия окружающей среды достаточно изменчивы, поэтому поддержание стационарной автоматизации обходится дорого.
Задача может быть ограничена четкими условиями начала и успешного выполнения.
Сбои можно обнаружить и устранить.
Рабочее пространство можно спроектировать таким образом, чтобы уменьшить ненужную неопределенность.
Вы можете собирать репрезентативные демонстрационные данные, журналы или данные моделирования.
Можно измерять не только успех демонстрации, но и частоту и стоимость вмешательств.
До достижения полной автономности допустимо использование пилота под наблюдением человека.
Внедрение искусственного интеллекта оказывается менее эффективным, когда задача выполняется лишь изредка, каждый случай радикально отличается от других, сбой имеет серьезные последствия, окружающая среда вообще не поддается контролю, или ожидаемая экономия трудозатрат слишком мала, чтобы оправдать затраты на обслуживание и интеграцию оборудования.
Что командам следует создавать в первую очередь?
Начните с одного ограниченного рабочего процесса, а не с «универсального робота». Определите объекты, рабочее пространство, ожидаемые вариации, целевое время цикла, правила безопасности и то, что считается успехом. Создайте базовый уровень, используя самый простой и надежный подход. Если традиционная автоматизация решает проблему дешево, используйте ее. Если изменчивость делает базовый уровень ненадежным, воплощенный ИИ становится более подходящим вариантом.
Затем измерьте производительность в условиях контролируемых возмущений: перемещайте объекты, меняйте освещение, добавляйте беспорядок, меняйте варианты продукции, прерывайте последовательность действий или намеренно создавайте восстанавливаемые сбои. Хорошая воплощенная система должна не только успешно функционировать, когда все идеально; она должна понимать, когда возникает неопределенность, безопасно останавливаться, разумно повторять попытку или запрашивать помощь.
Мост от кода к реальности становится короче, но он не исчез.
Развитие воплощенного ИИ начинается благодаря тому, что базовые модели начинают предоставлять роботам то, чего не хватало традиционной автоматизации: широкое семантическое понимание и возможность повторного использования изученного поведения. Робототехнические системы поколения 2026 года демонстрируют более полное управление всем телом, более длинные последовательности действий, перенос навыков между роботами, локальный вывод, обучение на основе моделирования и интеграцию с оборудованием, ориентированным на производство.
Важный вывод заключается не в том, что человекоподобные роботы внезапно стали универсальными работниками. Он состоит в том, что стоимость обучения робота новому физическому поведению, возможно, начинает снижаться. Когда восприятие, рассуждение, управление и обучение могут быть повторно использованы в различных задачах и для разных типов тел, робототехника становится более адаптивной.
Для организаций, решающих, стоит ли инвестировать сейчас, лучший вопрос не в том, «Насколько интеллектуальна модель?», а в том, «Сможет ли эта система безопасно и многократно выполнять нашу конкретную физическую работу, восстанавливаться после сбоев, которые мы видим на практике, и обеспечивать лучшую экономическую эффективность, чем альтернативные варианты?» Воплощенный ИИ становится реальной технологией, когда ответ можно измерить на практике, а не просто продемонстрировать на видео.
Информация о продуктах, доступности моделей и развертывании, представленная в этой статье, была проверена 12 сентября 2026 года. Возможности робототехники быстро развиваются, и демонстрации поставщиков не гарантируют производительности в других условиях. Перед развертыванием проверьте актуальную документацию по модели, технические характеристики оборудования, требования безопасности и коммерческую доступность.