Главная
» Технология
»
Эволюция автономных транспортных средств: безопасность, периферийные вычисления и интеграция ИИ.
Эволюция автономных транспортных средств: безопасность, периферийные вычисления и интеграция ИИ.
Развитие автономных транспортных средств не происходило по прямой линии от «систем помощи водителю» до «беспилотных автомобилей». Более понятным способом понять их эволюцию является конвергенция трех систем: обоснования безопасности, определяющего допустимые области применения автоматизации, платформы граничных вычислений, способной обрабатывать данные датчиков в режиме реального времени, и стека искусственного интеллекта, преобразующего эти данные в решения, касающиеся вождения.
По состоянию на сентябрь 2026 года большинство легковых автомобилей по-прежнему используют системы помощи водителю уровня 0–2, в то время как автоматизация уровня 4 применяется в основном в ограниченном объеме коммерческого транспорта, а не в качестве универсального средства передвижения для частных автомобилей. Национальное управление безопасности дорожного движения США (NHTSA) продолжает четко различать системы помощи водителю, требующие участия человека, и автоматизированные системы вождения, которые берут на себя управление автомобилем в определенных условиях.
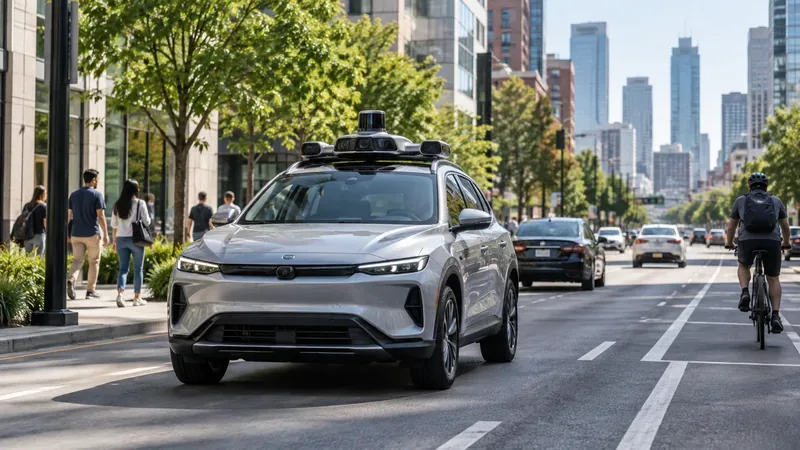
Оснащённый датчиками автономный автомобиль движется в смешанном городском потоке, демонстрируя, почему системы восприятия, бортовые вычисления и проверка безопасности должны работать вместе при взаимодействии с автомобилями, велосипедистами и пешеходами.
Краткий обзор: текущее состояние автоматизации транспортных средств.
Уровень автоматизации
Кто выполняет задачу управления автомобилем?
Практическая интерпретация
Уровень 0
Человек
Предупреждения или кратковременные вмешательства могут помочь, но за рулём остаётся водитель.
Уровень 1
Человек с одной непрерывной функцией помощи
Помощь в управлении или помощь в ускорении/торможении, но не обе функции одновременно в рамках одной продолжительной работы.
Уровень 2
Человек с помощью комбинированной поддержки
Система может непрерывно контролировать рулевое управление и скорость, но водитель должен следить за процессом.
Уровень 3
Система в пределах определенной операционной области
Система ведет движение, когда включена, но человек должен быть готов взять управление на себя по запросу.
Уровень 4
Система в пределах определенной операционной области
Во время работы системы в пределах утвержденных условий или зоны обслуживания участие человека-водителя не требуется.
Уровень 5
Система везде, где транспортное средство может разумно функционировать.
Полная автоматизация без участия водителя-человека в любых дорожных и экологических условиях остается целью будущего.
Терминология NHTSA полезна, поскольку предотвращает распространенную ошибку: отношение к высокоэффективной функции 2-го уровня как к автономному водителю. При практической оценке всегда следует задавать два вопроса: Кто отвечает за мониторинг дороги? и Что такое область проектирования? Область проектирования (ODD) — это набор типов дорог, скоростей, местоположений, погодных условий и других обстоятельств, в которых предполагается функционировать автоматизированная система.
Как развивалась архитектура
1. От разрозненных функций помощи водителю к целостному восприятию.
Ранние передовые системы помощи водителю были относительно компактными: адаптивный круиз-контроль, система предупреждения о выезде из полосы движения, автоматическое экстренное торможение и система помощи при парковке. Эти функции могли быть построены на основе небольшого количества датчиков и специализированных электронных блоков управления.
Более совершенные системы объединяют камеры, радар, лидар (в некоторых вариантах), ультразвуковые датчики, инерциальные измерения, локализацию и информацию о карте или маршруте. Важный сдвиг заключается не просто в «большем количестве датчиков». Речь идет о переходе к единой модели окружающей среды, в которой система должна обнаруживать объекты, оценивать свободное пространство, понимать полосы движения и сигналы светофора, отслеживать движение, прогнозировать других участников дорожного движения и планировать безопасную траекторию.
Современные эталонные платформы иллюстрируют эту тенденцию. NVIDIA DRIVE Hyperion объединяет автомобильную вычислительную платформу с камерами, радаром, лидаром, ультразвуковыми датчиками и программным обеспечением для более высокого уровня автоматизации. Qualcomm Snapdragon Ride аналогичным образом описывает масштабируемые вычисления в автомобиле для объединения данных с датчиков, компьютерного зрения, систем помощи водителю и автоматизированного вождения. Это платформы от разных производителей, а не универсальные спецификации, но они показывают направление развития автомобильной архитектуры: централизованные, гетерогенные вычисления вместо множества изолированных контроллеров.
2. Периферийные вычисления стали частью архитектуры безопасности.
В автономном вождении «граничные вычисления» означают, что критически важная по времени задача распознавания и управления выполняется в автомобиле или в непосредственной близости от него, а не зависит от удаленного облачного сервиса. Это важно, поскольку торможение, рулевое управление, обнаружение объектов и планирование траектории должны продолжаться даже при задержках, перегрузках или отсутствии сотовой связи.
Полезное инженерное разделение выглядит следующим образом:
Внедорожные возможности: сбор данных с датчиков, восприятие, локализация, прогнозирование, планирование, управление, мониторинг состояния и немедленное переключение на резервный режим.
Облачные технологии или центры обработки данных: обучение крупномасштабных моделей, анализ автопарка, моделирование, обработка журналов, распространение программного обеспечения, создание карт и обучение на долгосрочную перспективу.
Уровень связи: полезен для обновлений, управления автопарком, получения информации о дорожном движении и некоторых рабочих процессов удаленной поддержки, но его не следует рассматривать как гарантированный канал управления с низкой задержкой для выполнения основных задач вождения.
Это разделение заметно в современных автомобильных системах. Архитектура автомобильных вычислений NVIDIA явно отделяет вычисления в автомобиле от систем, используемых для обучения и моделирования. Автомобильная платформа Qualcomm также делает акцент на машинном обучении на устройстве и гетерогенных вычислениях, где ЦП, графические процессоры, нейронные процессоры, ускорители обработки изображений и блоки обработки, ориентированные на безопасность, обрабатывают различные рабочие нагрузки.
Почему безопасность — это нечто большее, чем просто «точность ИИ»?
Система автономного вождения может обладать высокой точностью обнаружения объектов, но при этом оставаться небезопасной. Инженерные аспекты безопасности охватывают отказы в аппаратном и программном обеспечении, запланированном поведении, взаимодействии с человеком, кибербезопасности, обновлениях, эксплуатации, а также способности системы распознавать, когда она достигла своих пределов.
Функциональная безопасность
Стандарт ISO 26262 устанавливает основу функциональной безопасности для электрических и электронных систем транспортных средств, связанных с безопасностью. Он рассматривает опасности, возникающие из-за неисправностей, и структурирует работу по обеспечению безопасности на всех этапах: от концепции и системы до аппаратного и программного обеспечения, производства, эксплуатации и обслуживания. В настоящее время опубликовано второе издание, датируемое 2018 годом; ISO разрабатывает третье издание в течение 2026 года.
Безопасность предполагаемой функциональности
Безотказная работа оборудования не гарантирует безопасной работы. Камера может работать точно так, как задумано, но при этом не предоставлять достаточно информации в условиях бликов, сильного дождя, необычных конструкций или неоднозначной обстановки. Стандарт ISO 21448:2022 «Безопасность предполагаемой функциональности» (SOTIF) рассматривает риски, вызванные функциональными недостатками и предвидимым неправильным использованием, особенно в системах, ситуационная осведомленность которых зависит от сложных датчиков и алгоритмов.
Кибербезопасность и обновления программного обеспечения
Подключенные транспортные средства также нуждаются в безопасности на протяжении всего жизненного цикла. Стандарт ISO/SAE 21434:2021 определяет структуру проектирования кибербезопасности транспортных средств, а Регламент ООН № 156 регулирует управление обновлениями программного обеспечения. Это становится все более важным, поскольку поведение автоматизированного вождения меняется не только за счет нового оборудования транспортных средств, но и за счет выпуска новых версий программного обеспечения.
Эксплуатационная безопасность и данные из реальной практики
Предварительное тестирование необходимо, но недостаточно. Мониторинг после внедрения важен, поскольку редкие взаимодействия могут проявляться только после длительного периода реальной эксплуатации. В Соединенных Штатах третья поправка к Постоянному общему приказу NHTSA требует сообщать о некоторых авариях с участием систем ADAS 2-го уровня и автоматизированных систем вождения. На общедоступной странице агентства, посвященной отчетам об авариях, также предупреждается, что набор данных имеет ограничения, такие как неполные поля и возможное дублирование отчетов, поэтому необработанные данные не следует рассматривать как простую оценку безопасности системы.
Коммерческие автопарки 4-го уровня безопасности предоставляют еще один источник доказательств. Центр данных Waymo Safety Impact публикует сравнения пробега пассажиров и аварий в зонах своей деятельности. По данным на март 2026 года, компания сообщила о 220,6 миллионах миль пробега пассажиров. Эти результаты полезны, но их следует интерпретировать в контексте конкретных географических регионов, автопарка, условий эксплуатации, методологии сравнения и ODD, представленных данными, а не как доказательство того, что каждая автономная система безопаснее в любой среде.
Как интеграция ИИ меняет структуру управления автомобилем
Восприятие остается основополагающим.
Нейронные сети широко используются для распознавания транспортных средств, пешеходов, велосипедистов, границ дорог, светофоров, знаков и проезжей части. Многосенсорное слияние может уменьшить зависимость от какого-либо одного метода измерения, но также увеличивает требования к синхронизации, калибровке, вычислениям и проверке.
Прогнозирование и планирование становятся все более сложными в освоении.
Традиционные системы автономного вождения часто разделяют восприятие, прогнозирование, планирование и управление на модульные компоненты. Такое разделение может упростить проверку интерфейсов и режимов отказов, но ошибки могут накапливаться в разных модулях. В более новых системах все чаще используется обучение планированию или сквозные модели, которые сопоставляют более широкий набор входных данных от датчиков с действиями водителя.
Ключевым ограничением является валидация. Модель, хорошо работающая на агрегированном эталонном тесте, может все еще давать сбои в критически важном для безопасности сценарии. Поэтому инженерным группам необходимы тестирование на основе сценариев, моделирование, тестирование на закрытых трассах, данные с дорог общего пользования, обработка неопределенностей, резервные варианты поведения и управление выпуском, а не полагаться на один единственный показатель точности.
Практический контрольный список для оценки комплекса систем автономного транспорта.
Правильно определите уровень автоматизации. Укажите, должен ли человек осуществлять надзор и брать на себя дальнейшие действия.
Укажите временной предел. Включите географическое положение, тип дороги, скоростной режим, погодные условия, освещение и другие экологические ограничения.
Не забывайте оставлять критически важные для безопасности данные на борту транспортного средства. Определите, какие функции могут безопасно продолжать работу в случае отключения доступа к сети.
Документируйте избыточность. Проверьте пути возникновения сбоев в вычислительной технике, электропитании, торможении, рулевом управлении, датчиках и связи.
Разделяйте функциональную безопасность, SOTIF и кибербезопасность. Они касаются разных категорий рисков.
Проверьте конвейер обработки данных. Отслеживайте калибровку датчиков, происхождение набора данных, качество маркировки, охват «длинного хвоста» распределения и сдвиг в распределении.
Измеряйте не только восприятие, но и поведение. Учитывайте риск столкновения, соблюдение правил дорожного движения, стиль вождения, маневры с минимальным риском и взаимодействие с уязвимыми участниками дорожного движения.
Тестируйте обновления как важные с точки зрения безопасности релизы. Улучшение программного обеспечения в одном сценарии может привести к регрессии в другом.
Используйте мониторинг в реальных условиях после развертывания. Поддерживайте анализ инцидентов, анализ ситуаций, близких к инцидентам, и процесс передачи полученных данных в отдел разработки.
Избегайте необоснованных заявлений о безопасности. Сравнивайте системы только в том случае, если условия эксплуатации, географическое положение, условия работы, определения аварий и статистические методы сопоставимы.
В сфере регулирования происходит переход от общих рекомендаций к измеримым гарантиям.
Ситуация с регулированием остается неоднородной. В Соединенных Штатах Министерство транспорта в апреле 2025 года представило новую систему регулирования автоматизированных транспортных средств. 30 июля 2026 года NHTSA объявило об ускорении разработки своих первых стандартов производительности для автоматизированных транспортных средств . Эта формулировка имеет значение: в объявлении описывались стандарты, находящиеся в стадии разработки, а не завершенная универсальная система сертификации.
В Европейском Союзе уже существует более четкая структура типового одобрения. В обзоре Европейской комиссии по безопасности транспортных средств и автоматизированным/подключенным транспортным средствам поясняется, что Общий регламент по безопасности устанавливает рамки для автоматизированных и беспилотных транспортных средств, включая технические правила, касающиеся испытаний, кибербезопасности, записи данных, мониторинга безопасности и отчетности об инцидентах. В 2026 году ЕС снова обновил некоторые части рамочной системы одобрения полностью автоматизированных транспортных средств.
На уровне ООН Регламент ООН № 157 установил требования к автоматизированным системам удержания полосы движения, а работа ЕЭК ООН в 2026 году продолжилась в направлении более широкого регулирования автоматизированных систем вождения. Практическое следствие для инженерных групп заключается в том, что архитектура беспилотного автомобиля должна проектироваться не только для демонстрации, но и с учетом отслеживаемости, контроля конфигурации программного обеспечения, сбора доказательств инцидентов, кибербезопасности и воспроизводимых аргументов в пользу безопасности.
Как, вероятно, будет выглядеть следующий этап?
Наиболее сильная краткосрочная тенденция — это не внезапный скачок к неограниченному уровню 5, а постепенное расширение ограниченной автоматизации: улучшенные системы уровня 2, ограниченные функции уровня 3 и услуги уровня 4, расширяющие свои возможности от города к городу и от условия к условию. В то же время, аппаратное обеспечение транспортных средств консолидируется вокруг высокопроизводительных центральных вычислительных систем, а модели ИИ становятся больше, более интегрированными и более ориентированными на данные.
Это создает продуктивное противоречие. Искусственный интеллект может расширить возможности, но расширение возможностей увеличивает количество сценариев, которые необходимо проверить. Периферийные вычисления могут уменьшить задержку и зависимость от сети, но увеличение вычислительных мощностей создает проблемы с энергопотреблением, теплоотводом, резервированием и стоимостью. Программно-определяемые автомобили позволяют улучшать характеристики после продажи, но они также превращают вопросы выпуска, кибербезопасности и отката в проблемы безопасности.
Поэтому наиболее авторитетные программы по разработке автономных транспортных средств рассматривают безопасность, периферийные вычисления и интеграцию ИИ как единую систему. Цель состоит не просто в том, чтобы сделать транспортное средство «умнее». Цель состоит в том, чтобы сделать его возможности ограниченными, наблюдаемыми, проверяемыми, устойчивыми к сбоям и подкрепленными данными, которые остаются актуальными по мере развития программного обеспечения, оборудования и операционной системы.